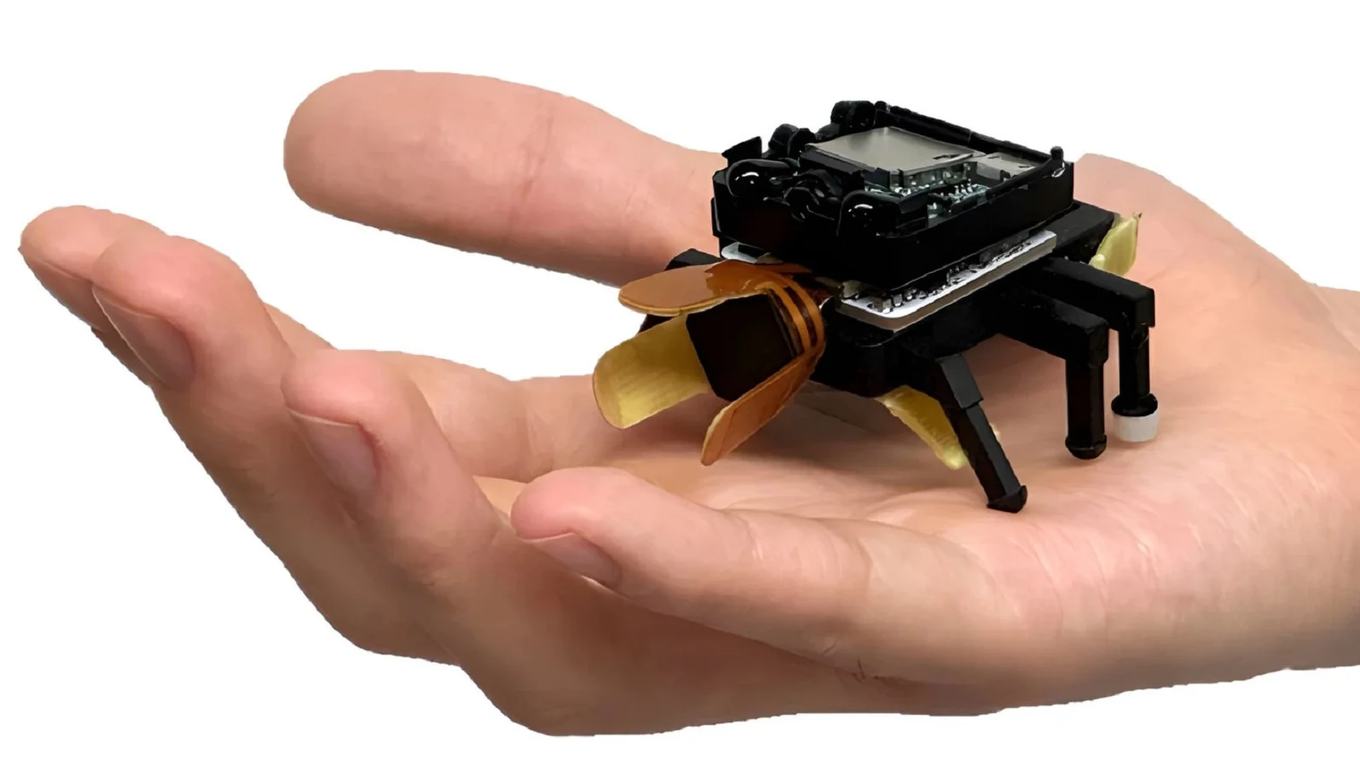
Миниатюрный робот BeetleBot обходит препятствия, захватывает предметы и переносит их по командам оператора, который управляет устройством с помощью движений пальца. Новую технологию представили специалисты Корейского института передовых технологий (KAIST), Калифорнийского технологического института и Наньянского технологического университета.
Конструкцию робота разработали по образцу жука. Для движения он использует искусственные мышцы из жидкокристаллического эластомера, которые сокращаются при нагревании. На клешнях устройства установлены тактильные датчики, а встроенная микрокамера передает изображение оператору.
Для управления человеку достаточно согнуть палец, на котором закреплен гибкий датчик с углеродными нанотрубками. При движении сустава меняется электрическое сопротивление, а система передает команды роботу по Bluetooth. Таким способом можно направлять BeetleBot вперед, поворачивать его и захватывать предметы.
Оператор также получает информацию о силе сжатия объекта и может корректировать действия устройства. Во время испытаний робот успешно преодолел препятствия, добрался до цели и перенес предмет в заданное место. По мнению исследователей, подобные устройства в будущем смогут обследовать узкие пространства после аварий, промышленные коммуникации и другие труднодоступные участки.